Une modulation numérique sur porteuse est une modulation en amplitude et en phase d’un message numérique.
À chaque symbole k du message numérique sont associés : une amplitude Ak et une phase φk.
Le signal modulé x(t) s’écrit donc :
x(t)=k=0∑N−1Akh(t−kd)cos(2πfpt+φk)
où N est le nombre de symboles dans le message,
fp est la fréquence de la porteuse
et h(t−kd) est une porte de durée d
qui permet de fenêtrer l’effet du symbole k à l’intervalle [kd,(k+1)d] :
h(t−kd)={10sikd≤t<(k+1)dsinon
En utilisant les propriétés de trigonométrie, on peut montrer que x(t) s’écrit comme la somme de deux termes :
x(t)=Composante en phasek=−∞∑+∞αkh(t−kd)cos(2πfpt)+Composante en quadraturek=−∞∑+∞βkh(t−kd)sin(2πfpt).
Une modulation numérique sur porteuse est donc la somme de deux signaux modulés en amplitude !
Pour réaliser une modulation numérique sur porteuse, il faut donc définir la fréquence de la porteuse fp et les amplitudes αk et βk :
la fréquence de la porteuse fp est choisie en fonction des contraintes liées à l’application (capacité à traverser les obstacles, capacités du matériel, normes, etc.) ;
les amplitudes αk et βk sont définies en choisissant, pour chacun des types des symboles, un couple (αk,βk) qui lui est propre.
Il se trouve que les modulations numériques sur porteuse sont très souvent utilisées dans le cas de signaux M-aires avec M grand.
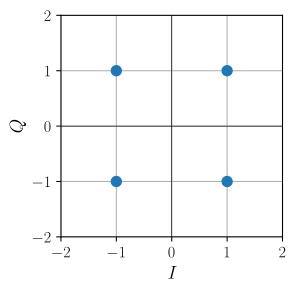
On utilise donc généralement une représentation graphique qu’on appelle « constellation »
(Figure 1):
c’est un graphe 2D où chaque point correspond à un symbole dont les coordonnées sont les amplitudes αk et βk.
Les axes sont nommés I (pour in-phase component) et Q (pour quadrature component).
Figure 1:Exemple de constellation pour une modulation 4-QAM dont les M=4 symboles 0, 1, 2 et 3
sont associés respectivement aux couples (1,1), (−1,1), (−1,−1) et (1,−1).
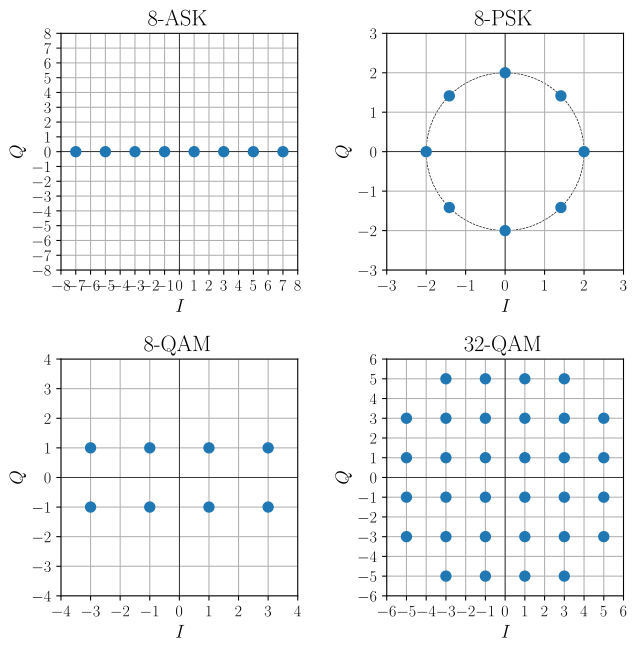
En fonction de l’organisation des points dans la constellation, on distingue trois types de modulations numériques sur porteuse :
dans une modulation à déplacement d’amplitude (ASK : amplitude shift keying),
les points de la constellation sont alignés sur une droite passant par l’origine.
Ainsi, tous les symboles sont associés à une sinusoïde de même phase ;
dans une modulation à déplacement de phase (PSK : phase shift keying),
les points de la constellation sont répartis sur un cercle centré en l’origine.
Ainsi, les symboles sont associés à une sinusoïde de même amplitude mais de phase différente ;
dans une modulation d’amplitude en quadrature (QAM : quadrature amplitude modulation),
les symboles se répartissent dans l’espace autour de l’origine.
La modulation QAM est ainsi très intéressante lorsque le nombre de symboles M devient grand.
Le signal reçu après transmission via un canal bruité s’écrit :
y(t)=x(t)+b(t)
où b(t) et le bruit.
Puisqu’une modulation numérique sur porteuse est la somme de deux signaux modulés en amplitude,
la première étape de la démodulation consiste à effectuer une démodulation cohérente sur les composantes en phase et en quadrature.
Le signal w(t) est donc la somme d’un signal basse fréquence, d’un signal haute fréquence et de bruit.
Comme les signaux haute fréquence sont des modulations sur porteuse centrées autour de 2fp,
un filtre passe-bas de fréquence de coupure égale à fp permet d’éliminer ces signaux (et une partie du bruit).
Le signal basse fréquence résultant est un signal en bande de base
sur lequel on effectue une démodulation en bande de base (filtre adapté, échantillonnage, seuillage)
pour obtenir les symboles associés aux amplitudes αk.
Pour obtenir les symboles associés aux amplitudes βk, on procède de la même manière en multipliant le signal reçu par sin(2πfpt).