La méthode des moindres carrés (least squares method) a été proposée par Gauss et Legendre à la fin du XVIIe siècle.
Dans le cadre de l’approximation d’un signal, elle permet de décrire un signal bruité par un modèle mathématique.
fθ est une fonction paramétrique (sinusoïde, polynôme, etc.) connue, dont les paramètres sont regroupés dans θ,
θ est un ensemble de paramètres θ0,θ1,…,θM−1 inconnus,
fθ[n] est la valeur de la fonction fθ en n,
b est un bruit de moyenne nulle.
De manière générale, f peut être n’importe quelle fonction paramétrée,
comme par exemple :
un polynôme de degré 2 : fθ[n]=θ0+θ1n+θ2n2,
une exponentielle : fθ[n]=θ0exp(θ1n).
Par simplicité, nous nous concentrons dans cette section sur les fonctions fθ linéaires en θ
(si f n’est pas linéaire, alors il faut utiliser une méthode de moindres carrés non linéaires).
Plus précisément, nous nous concentrons sur des fonctions fθ polynomiales :
∀n,fθ[n]=θ0+θ1n+θ2n2+⋯+θM−1nM−1.
L’objectif est d’estimer la valeur des M inconnues θm où m∈{0,…,M−1}.
Dans la suite, les calculs sont effectués avec la représentation vectorielle.
En considérant toutes les valeurs que prend n,
l’équation (1) devient un système de N équations à M inconnues :
L’objectif est de retrouver θ à partir de y.
Il est logique de choisir θ comme le paramètre qui minimise les différences entre y et fθ.
Mathématiquement, il faut donc minimiser
J=n=0∑N−1(y[n]−fθ[n])2.
La parenthèse, qui exprime la différence entre y et fθ en chaque échantillon n,
est au carré car les calculs sont plus simples à effectuer qu’avec une valeur absolue.
On cherche donc à minimiser les différences au carrés, d’où le nom de la méthode.
Remarquez que J est le carré de la norme du signal y−fθ :
J=∥y−Hθ∥2=(y−Hθ)T(y−Hθ)=yTy−yTHθ−θTHTy+θTHTHθ
Trouver la valeur de θ qui minimise J revient à trouver la valeur qui annule la dérivée de J,
et on peut montrer que :
∂θ∂J=−2HTy+2HTHθ
Et donc :
∂θ∂J=0⇔2HTy=2HTHθ⇔θ=(HTH)−1HTy.
Cette dernière équation définit donc la valeur de θ qui minimise l’erreur des moindres carrés,
c’est donc la valeur de θ qui permet d’avoir une fonction fθ qui approxime au mieux les données y.
La solution obtenue est issue du calcul θ=(HTH)−1HTy.
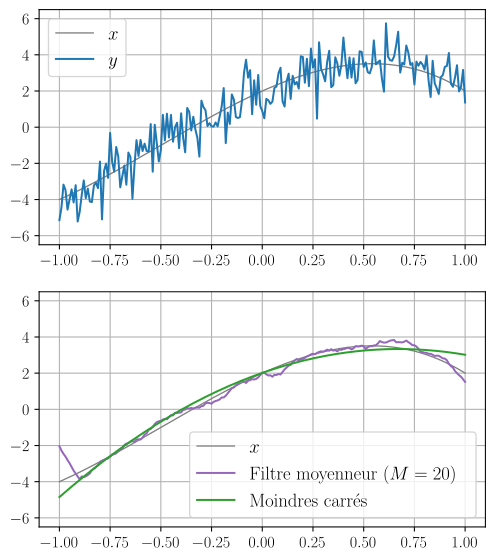
Sur l’exemple de la Figure 1, l’observation y est une version bruitée d’un polynôme x.
L’approximation par moindres carrés est plus appréciable que celle obtenue avec le filtre moyenneur
car on bénéficie ici du fait que le signal inconnu est un polynôme.
Figure 1:Les données y sont approximées par un polynôme d’ordre 3 avec la méthode des moindres carrés.
Le résultat est comparé avec un filtre moyenneur de taille 20, qui donne une estimation moins « propre ».
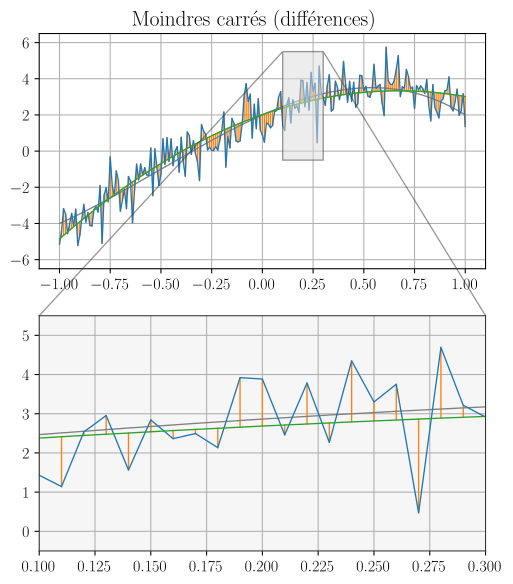
La figure Figure 2 représente en orange les différences entre l’observation et l’estimation.
C’est la somme de ces différences qui est minimisée par la méthode des moindres carrés.
Figure 2:Mise en évidence des erreurs à minimiser.